Une caméra autotractée pour assainissement et égout est un robot d'inspection motorisé qui se déplace seul dans la canalisation et transporte une caméra orientable pour filmer l'intérieur du réseau. Elle remplace le poussage manuel du câble sur les gros diamètres et les longues distances, là où l'opérateur ne peut ni voir ni guider correctement la tête.
Qu'est-ce qu'une caméra autotractée pour égout ?
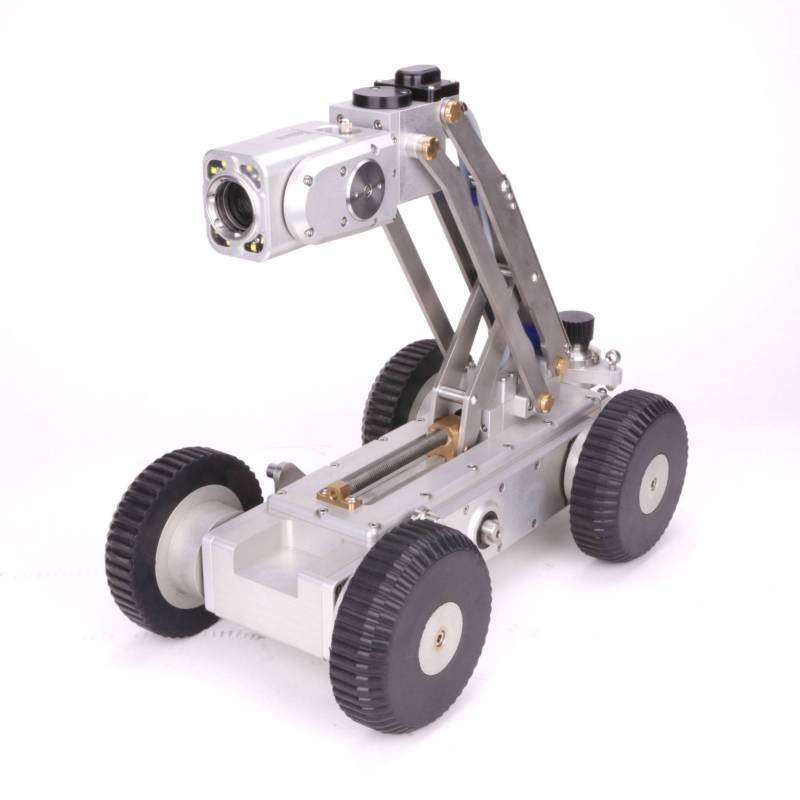
Une caméra autotractée est un châssis motorisé sur roues ou sur chenilles, équipé d'une tête caméra orientable et d'un éclairage intégré. Le robot avance par ses propres moyens dans la canalisation, tracté par un câble qui sert à la fois d'alimentation et de liaison vidéo avec l'enregistreur en surface.
Le principe est simple : au lieu de pousser une tête depuis un regard en espérant qu'elle franchisse les obstacles, on pilote un engin qui grimpe les contre-pentes, franchit les décalages de tuyaux et se recentre dans l'axe du collecteur. L'opérateur garde la maîtrise de la vitesse, de l'orientation caméra et du sens de marche.
Cette solution s'adresse aux réseaux visitables ou semi-visitables : assainissement, eaux pluviales, égouts unitaires, industriels et réseaux enterrés de gros diamètre. Elle ne remplace pas une caméra à câble poussé sur les petits diamètres domestiques, où le passage est trop étroit pour un châssis roulant.
Pourquoi motoriser le déplacement plutôt que pousser le câble ?
Sur un égout, la difficulté n'est pas de voir mais d'arriver à l'endroit à inspecter. Les dépôts, les racines, les contre-pentes et les changements de section bloquent une tête poussée. Le robot, lui, dispose de l'adhérence et du couple nécessaires pour progresser.
Le gain est aussi opérationnel : moins de temps passé à repositionner la tête, moins de passages à refaire, et une distance d'inspection plus longue depuis un seul regard. Le câble reste protégé car il n'est plus en appui sur la paroi du tuyau.
Enfin, la motorisation permet de tenir une vitesse constante. Les images sont plus stables, l'exploitation du film plus fiable, et le repérage des désordres (fissures, joints déboîtés, intrusions de racines, branchements non conformes) plus facile à valider en post-traitement.
Ce que le robot d'inspection permet de diagnostiquer
L'usage premier reste le diagnostic structurel et l'exploitation du réseau. Le robot apporte une preuve visuelle exploitable par un bureau d'études, un syndic ou une collectivité, et non une simple impression de terrain.
Il sert aussi à contrôler la conformité d'un branchement, à vérifier la pose d'un tuyau après travaux, ou à localiser précisément un point dur avant intervention. Le repérage peut être couplé à un marquage en surface selon l'équipement disponible.
Le robot ne se substitue pas à un passage caméra sur tous les tronçons : selon le diagnostic et l'état du réseau, un contrôle complémentaire ou un curage préalable peut être nécessaire avant toute inspection.
- Fissures, fractures et déformations de canalisation
- Joints déboîtés, décalages et pénétrations de racines
- Dépôts, concrétions et zones d'engorgement récurrent
- Branchements particuliers et raccordements non conformes
- Contrôle de pose après travaux et réception de chantier
Comment choisir son matériel d'inspection autotracté
Le choix dépend d'abord du diamètre de canalisation à inspecter et de la longueur de câble nécessaire. Ces deux données conditionnent la taille du châssis, la garde au sol et la capacité de franchissement des obstacles.
Viennent ensuite les critères d'usage : type de roues ou de chenilles, orientation de la tête caméra, éclairage, enregistreur et logiciel de rapport. Un opérateur qui travaille seul n'a pas les mêmes besoins qu'une équipe de collectivité avec reporting normalisé.
Enfin, le service compte : disponibilité des pièces, formation à la prise en main, et accompagnement sur les cas difficiles. Sur ce type de matériel, la valeur se joue autant sur la durée que sur la fiche technique.
| Critère | Ce qu'il détermine |
|---|---|
| Diamètre de canalisation | Taille du châssis et garde au sol |
| Longueur de câble | Distance inspectable depuis un regard |
| Type de motorisation | Adhérence et franchissement des obstacles |
| Tête caméra | Orientation, éclairage, qualité d'image |
| Enregistrement | Exploitation du film et rapport d'inspection |
Préparer l'inspection : les points à vérifier avant de descendre le robot
Une inspection autotractée se prépare. Un réseau trop envasé ou encombré de dépôts ne se laisse pas parcourir : un curage préalable est souvent la condition d'un passage utile.
Il faut aussi sécuriser l'intervention : accès aux regards, ventilation, balisage en voirie, et coordination avec l'exploitant du réseau. Ces points relèvent de l'organisation de chantier et non du matériel lui-même.
Enfin, prévoyez le stockage et l'exploitation des données. Un film sans repérage ni horodatage perd une grande partie de sa valeur pour un syndic ou un bureau d'études.
- Curage ou nettoyage préalable si le réseau est chargé
- Vérification des accès et des regards disponibles
- Sécurisation du chantier et information de l'exploitant
- Définition des tronçons à inspecter et du rendu attendu
- Organisation du stockage et de la transmission des vidéos